
دانشگاه علم و صنعت چین موفق به توسعه یک بازوی رباتیک منحصر به فرد شده است که طراحی آن از هشت پا الهام گرفته است. این نوآوری به رهبری نیکولاوس فریس(Nikolaos Freris) به ترکیب مهارت های دستی انسان با ویژگی های طبیعی زائده های بازوهای هشت پایی پرداخته است.
این بازوی رباتیک که به شکل مارپیچی طراحی شده است، جزو دسته جدیدی از ربات های نرم محسوب می شود که با الهام از فرم های مارپیچی لگاریتمی خرطوم فیل و بازوهای اختاپوس ساخته شده اند. فناوری مورد استفاده جهت ساخت این ربات که به روش های مهندسی معکوس مؤثر است، منجر به ایجاد طیفی از حرکات دقیق نظیر چرخش، پیچی و گرفتن اشیاء شده است و موفقیت قابل توجهی با نرخ ۹۵ درصد در انجام وظایف خود به دست آورده است.
طبق اطلاعات آی ای، طراحی این ربات شامل یک سیستم پیشرفته متشکل از دو یا سه کابل است که توانایی فعال سازی بازو را فراهم می آورد و این امکان را ایجاد می کند که زوایای مخروطی ۱۵ درجه ای را برای گرفتن اجسام تنظیم کند. به واسطه این قابلیت، ربات می تواند اشیاء با قطر متنوع را کنترل کند و بارهایی به اندازه ۲۶۰ برابر وزن خویش را تحمل نماید. این استعدادها در یک ویدئوی نمایشی به وضوح مشخص شد که در آن بازوی رباتیک با دقت و ظرافت قابل توجهی چندین وظیفه را به انجام رساند.
این بازو قابلیت تطبیق و دقت خود را در گرفتن اقلام حساس نظیر تخم مرغ و توت فرنگی به اثبات رسانده و توانسته بارهای سریع تری نظیر توپ های تنیس و حتی ضربه زدن دقیق به توپ های پینگ پنگ را انجام دهد.
این ربات با به کارگیری عملکرد خود، توانائی های قابل توجهی در حرکت از میان موانع و فضاهای تنگ نشان داده است. در یکی از آزمایشات، اجسامی نظیر سنگ به شکل هوشمندانه ای قرار داده شدند تا مسیر حرکت آن را مختل کنند. با این حال، بازوی منعطف بدون هیچ مشکل و به راحتی از آنان عبور کرد.
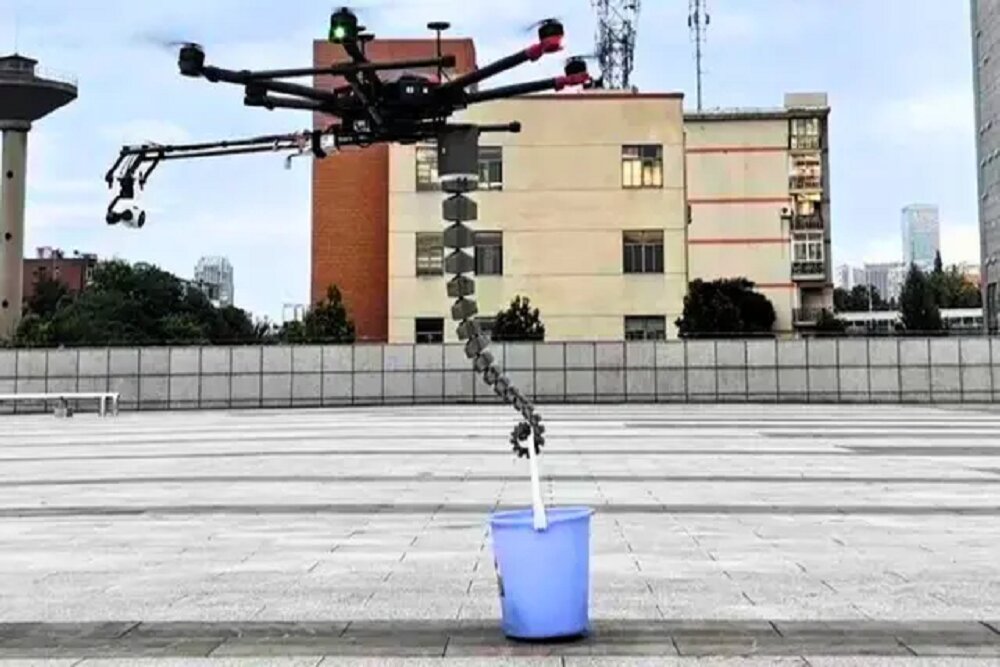
محققان ارتباطی بین این بازو و یک پهپاد سرنشین برقرار کرده اند و این امر استفاده های بیشتری را در قالب کاربردهای هوایی به ارمغان آورده است. در یک آزمایش میدانی موفق، این بازو توانست به خوبی یک سطل آب را بلند کرده و حمل نماید و پتانسیل های زیادی را در زمینه حمل و نقل در ارتفاعات پایین به نمایش گذاشت.
در آینده، این امکان وجود دارد که چندین بازوی رباتیک به طور همزمان همکاری کنند و بتوانند اقلام سنگین تر و بزرگ تری را مدیریت کنند و به تحول در وظایف مختلف در صنایع بیانجامند.
با بهره گیری از چاپ سه بعدی و مواد مقرون به صرفه نظیر پلی اورتان، رزین و کاغذ، این ربات ساخته شده است. این مواد، نه تنها نشان از قابلیت تجاری سازی ربات دارد بلکه همچنین امکان تولید آن را در ابعاد مختلف از چند سانتی متر تا چندین متر فراهم می سازد.
این بازوی رباتیک با دقت می تواند مورچه ای را برداشت نماید بدون اینکه به آن هیچ گونه آسیبی وارد کند. این درجه حساسیت نشانگر کاربردهای بالقوه ای است که می تواند از وظایف پیچیده در آزمایشگاه ها تا فعالیت های قوی صنعتی را شامل شود.