
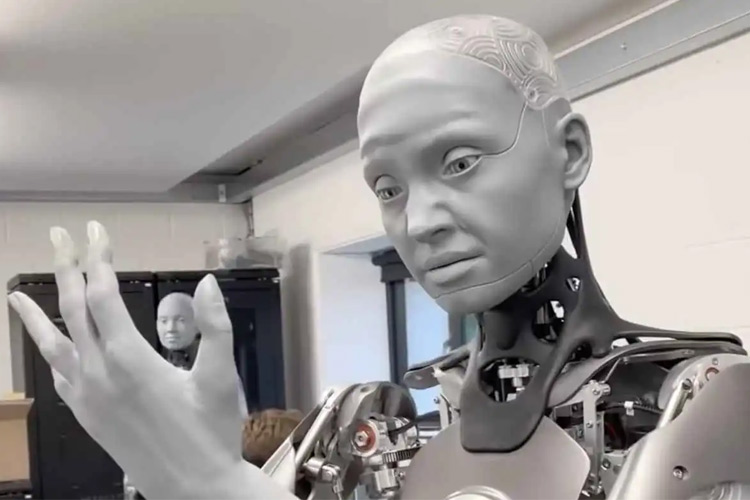
طبق گزارش ایتنا، این تکنولوژی میتواند بهعنوان یک پیشرفت اساسی در راستای دستیابی به «هوش مصنوعی فیزیکی» به شمار آید؛ حوزهای جدید که هدف آن توانمندسازی رباتها بهمنظور کمک به انسان در اجرای فعالیتهای روزمرهای از جمله آشپزی، نظافت و مراقبت از دیگران است.
پیش از این، بیشتر سیستمهای هوش مصنوعی تنها به دادههای تصویری متکی بودند و از درک لمسی بیبهره بودند؛ موضوعی که در انسانها به سادگی انجام میشود. بهعنوان مثال، تشخیص طرف جلو یا عقب نوار چسب تنها از طریق حس لامسه ممکن است و مشاهده صرف نمیتواند بهتنهایی این تمایز را ایجاد کند.
با ترکیب دادههای بصری و لمسی، سامانه TactileAloha توانسته است قابلیتهای بازوهای رباتیک را به سطحی بالاتر ببرد؛ بهگونهای که این رباتها قادر به واکنشهای هوشمندانه و هماهنگی با ویژگیهای فیزیکی اشیاء و محیطی که در آن قرار دارند، میباشند. آزمایشها نشان داده است که این سیستم در مقایسه با روشهای سنتی مبتنی بر بینایی، دارای میزان موفقیت بسیار بیشتری بوده و افق جدیدی را برای توسعه هوش مصنوعی چندحسی گشوده است.
پروفسور میتسوهیرو هایاشیبه، از دانشگاه توهوکو، در این ارتباط بیان کرد: «سیستمی را طراحی کردهایم که به رباتها اجازه میدهد تا تصمیمهای خود را بر اساس بافت اشیاء اتخاذ کنند؛ امری که تنها از طریق دادههای بصری امکانپذیر نیست.»
وی همچنین افزود: «این پیشرفت باید بهعنوان یک گام کلیدی بهسوی تحقق هوش مصنوعی فیزیکی چندحسی در نظر گرفته شود؛ جایی که همانند انسان، بینایی و لامسه بهصورت همزمان برای درک و تعامل با دنیای اطراف به کار میروند.»